Schimbul 3 spune adevărul – de ce automatizările „merg”, dar procesele nu sunt stabile
În multe fabrici din România, fluxurile nu sunt stabilizate de procese, ci de oameni. Fabricile automatizate de exemplu cu roboti de ultima generatie au reusit sa isi creasca capacitatea dar linia de productie a ramas in continuare instabila.
Acest lucru se intampla pentru ca discutiile dintre integrator si decidentii din productie pleaca aproape intotdeauna de la viteza, precizie, payload sau evolutie/nivel de inteligenta tehnologica si pozitia robotului de-a lungul liniei de productie. Succesul proiectului se bazeaza pe FAT/SAT iar accentul este pus pe livrare. De aceea, riscul este concentrat în implementare.
Aceste criterii nu sunt gresite ci sunt incomplete. In teren insa, chiar pe linia de productie riscurile reale nu sunt legate de viteza (e.g. o linie merge mai lent cu 5%) ci de:
- opririle neplanificate care blochează întregul flux
- dependența de unul sau doi oameni-cheie fără de care „nimic nu se mișcă”
- degradarea performanței de la un schimb la altul
- pierderea controlului asupra costului per piesă, care începe să varieze în funcție de cine este prezent și la ce nivel de oboseala lucreaza.
Toti am fost in ședința de dimineață si am experimentat aceste situatii. Pe de o parte avem raportari in care OEE-ul este acceptabil si o listă de downtime-uri „clasice”: un SKU nou, ambalaje de diferite marimi, operatori noi, ture în care lipsesc oameni, consumabile care se termină, o piesă care nu se incadreaza in standarde, o cutie cu toleranță diferită, un palet cu calitate variabilă.
La capatul liniei de productie 15–30 de secunde pierdute nu inseamna nimic. Atunci cand acestea se repeta de 200–300 de ori pe schimb × 20 de secunde = 100 de minute pe schimb. Asta înseamnă 1.5 ore de capacitate pierdută fără să existe un „incident” sau un downtime mare.
Pierderea reală aici nu stă doar în downtime-ul declarat; stă în ‘micro-opriri’ și ‘timpi morți’ care rup ritmul zilnic sau săptămânal al fabricii.
De la „automatizare ca proiect tehnic” la „automatizare ca infrastructură”
În fabricile care funcționează stabil pe termen lung, automatizarea este evaluata după un alt set de întrebări, mult mai incomode, dar mult mai relevante
Cum se comporta sistemul când apare o abatere minoră, nu o defecțiune majoră? Ce se întâmplă când operatorul experimentat este în concediu și în locul lui vine cineva nou? Cum reacționează automatizarea când apare un SKU care este „aproape la fel”, dar nu identic? Cum se comportă tot acest ansamblu la ora 2:00 noaptea, in schimbul 3, când nu mai este nimeni disponibil să improvizeze? (poti accesa lista noastra de intrebari pentru diferite tipuri de automatizari cu roboti colaborativi aici).
Automatizarea gândită ca infrastructură atacă exact aceste puncte sensibile.
Cum contribuie Artsys Automation la această schimbare de paradigmă
Abordarea Artsys Automation pleacă de la o premisă care, în mod surprinzător, lipsește din multe proiecte de automatizare: problema nu este ce poate face robotul, ci cum reducem dependența de disponibilitatea operatorilor în operații repetitive, cum implementam un comportament standard acolo unde variația nu aduce valoare, unde mutam operatorii din roluri fizice și monotone în roluri de supraveghere și rezolvare de excepții și cum facem costul/piesă mult mai predictibil.
Noi nu ne propunem sa „vindem cu orice pret un robot colaborativ”. Definim limite, scenarii de eroare, ownership intern.
Stim clar ce se întâmplă când un gripper ratează, când o cutie este deformată, când alimentarea întârzie sau când operatorul intervine. De aceea ne uitam cu atentie la flexibilitatea utilizabilă –limitele produsului, ambalajului, greutatii, vitezei etc.
Un proiect finalizat cu succes in opinia noastra nu este un sistem care funcționează in teste, ci unul care poate fi operat de fabrica, ajustat, si repornit fără a depinde de un specialist. În contextul actual din România, unde rotația personalului și multitasking-ul sunt realități zilnice, acest lucru este mai important decât orice optimizare de ciclu.
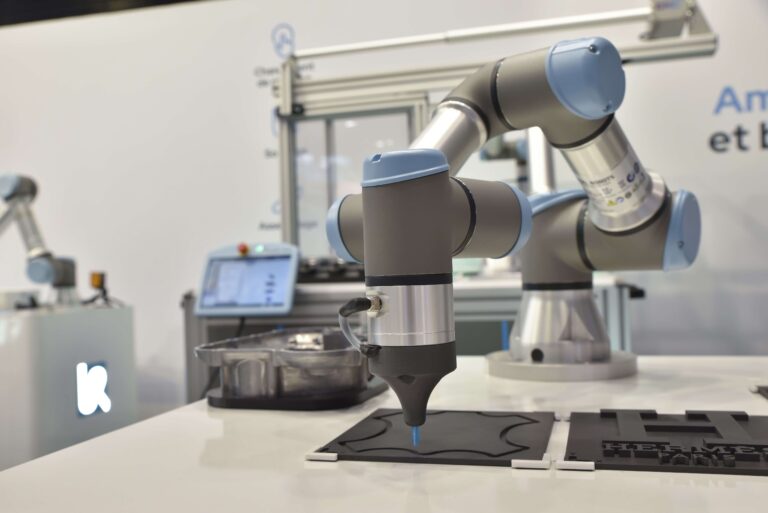
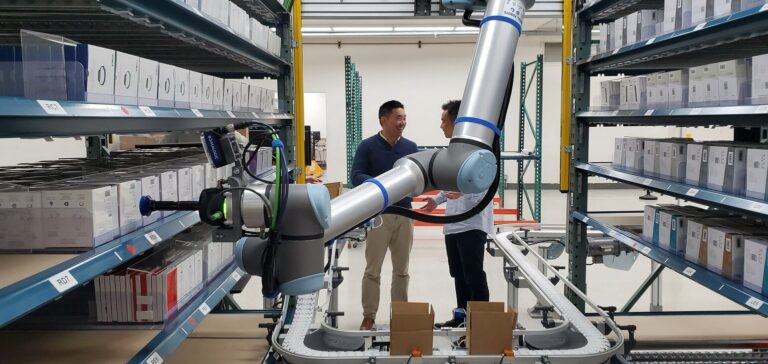
Platforma Universal Robots – Parteneriat strategic pentru o performanta industriala predictibila
Automatizarea ca infrastructură are nevoie de o platformă care să permită standardizare, control local și comportament predictibil în timp.
Universal Robots a devenit un standard global tocmai pentru ca acceptă realitatea fabricilor existente. Platforma dezvoltata de Universal Robots este concepută pentru spații deja aglomerate, pentru linii care nu pot fi reconstruite de la zero, pentru interacțiune cu operatorii și pentru implementări incrementale.
Platforma Universal Robots ne permite sa construim usor aplicații standardizate, dar adaptabile, fără a bloca fabrica într-o arhitectură proprietară rigidă. Poate sustine doua sau trei schimburi, volume care fluctueaza si un mix mare de produse.
Robotii colaborativi reactioneaza la mișcări repetabile, reacționeaza instant la evenimente, au o logică usor de intales si pot functiona nesupravegheati. Iar angajatii din fabrica pot face programare, ajustare și diagnosticare de baza, nu doar integratorii sau programatorii foarte specializați.
5 aplicatii unde robotii colaborativi Universal Robots stalibizeaza linia de productie
Pick & place pentru linii de productie constante si un cost/piesă predictibil
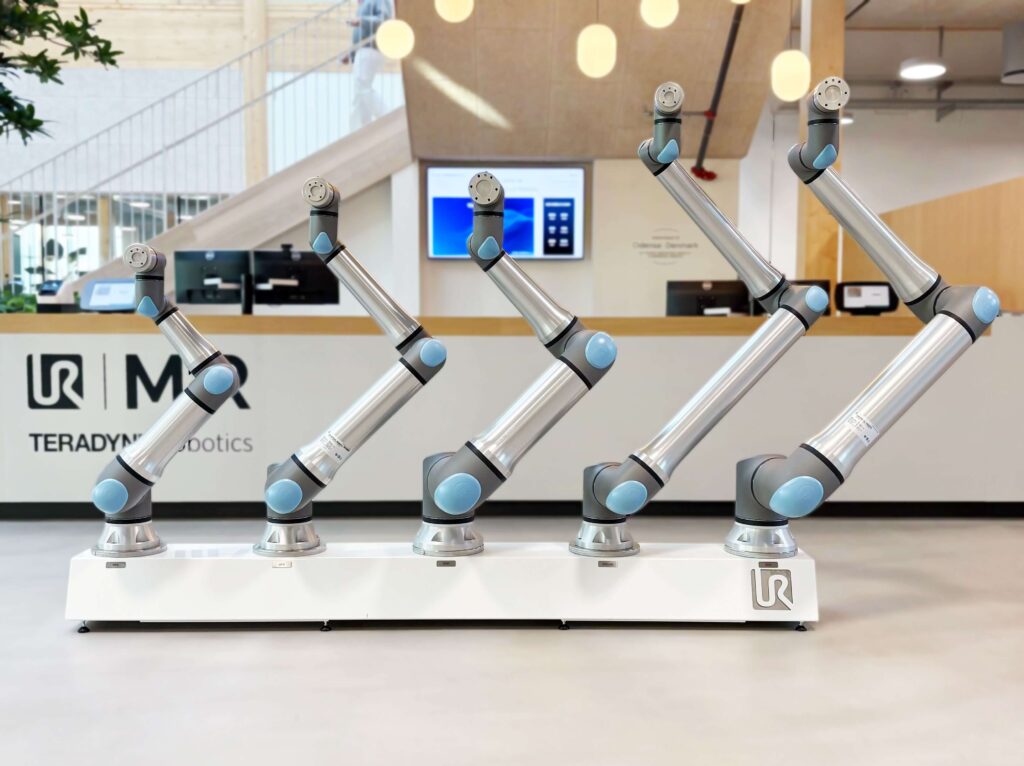
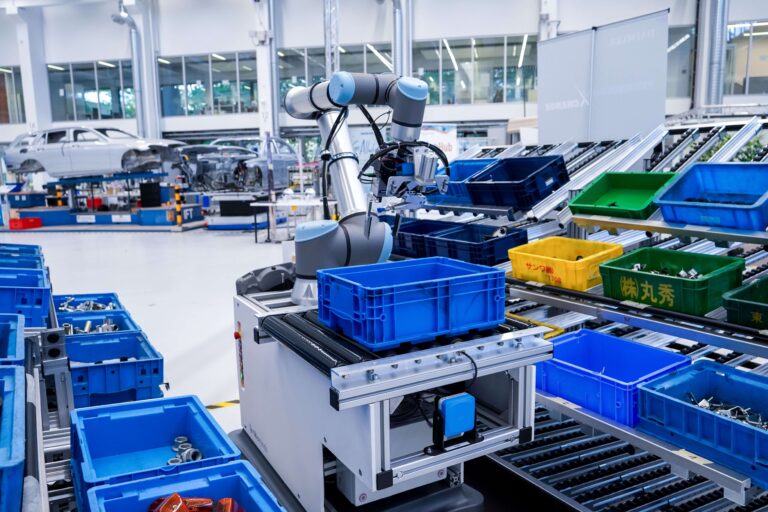
3 roboti colaborativi de la Universal Robots fac viata mai usoara managerilor din productie: UR3e, UR7e si UR12e. Integrati nativ cu sisteme de viziune 2D și 3D — fie eye-in-hand, fie cu cameră fixă pe linie, stabilizeaza si flexibilizeaza linia de productie. Variațiile mici nu mai opresc linia pentru reglaje, nu mai cer intervenții manuale și nu mai propagă întârzieri în amonte.
Robotul nu mai merge „la X,Y” presupunând că piesa este acolo, ci verifică: dacă piesa este prezentă, dacă orientarea este acceptată, dacă prinderea este validă. Dacă una dintre condiții nu este îndeplinită, ciclul este adaptat — se face retry, piesa este respinsă sau ciclul este sărit — fără a bloca linia.
Diferența reală adusă de cei doi noi roboti UR7e și UR12e în aplicatiile de pick and place este marja mecanică. Payload-ul mare și o mai buna stabilitate la extensie permit integrarea de grippere mai robuste, manipularea produselor mai voluminoase și corecții dinamice provenite din sistemul de viziune, fără ca robotul să lucreze la limită. Aplicațiile care anterior funcționau „corect în teste” devin aplicații stabile în 2–3 schimburi, cu variații reale de produs și operator.
UR7e acoperă zona de pick & place general cu variație moderată, dar cu o rezervă reală de stabilitate față de generațiile anterioare. UR12e extinde aplicația către produse mai voluminoase, cutii sau tăvi unde inerția și centrul de greutate încep să conteze. În ambele cazuri, corecțiile din Vision și scenariile de retry nu mai afectează ritmul de ciclu.
In acest fel, dispar micro-opririle necontabilizate, operatorii nu mai aliniază „din ochi”, upstream-ul nu mai așteaptă, iar producția nu mai încetinește preventiv de teamă că pick & place-ul se blocheaza. Stabilitatea nu vine doar din logică software, ci din faptul că robotul nu este dimensionat la limită, ci cu marjă.
Roboti collaborativi pentru aplicatii pick-and-place in productie
| Robot UR | Payload maxim | Reach (mm) | Repetabilitate | Unde se potrivește cel mai bine | De ce este ales în practică |
| UR3e | 3 kg | 500 | ±0,03 mm | Pick & place de mare frecvență, piese mici, fine, electronice | Foarte precis, footprint mic, cicluri rapide; ideal pentru spații restrânse și ritm constant |
| UR7e | 7 kg | 850 | ±0,03 mm | Pick & place general, SKU-uri multiple, integrare cu vision 2D/3D, bin picking ușor | Payload mai mare fără creștere de footprint; permite grippere mai grele și aplicații versatile cu variație mare |
| UR12e | 12 kg | 1300 | ±0,05 mm | Piese voluminoase, cutii, tăvi, pick & place la sfârșit de linie, depaletizare | Reach mare + payload industrial real; stabil pentru manipulare repetitivă unde oboseala umană devine factor critic |
Packaging (ambalare primară / secundară) — stabilizarea zonei unde avem cea mai mare variație
În ambalare, problema reală este instabilitatea indusă de schimbări dese: SKU-uri diferite, formate multiple, promoții, ambalaje „aproape identice”.
UR7e, UR12e și UR16e sunt ganditi pentru a oferi un echilibru practic între viteză, payload și reach, fără a cere reconstrucția liniei. Sunt suficient de rapizi pentru operații de ambalare, dar mai ales suficient de flexibili pentru a gestiona SKU-uri multiple prin rețete, nu prin reglaje mecanice. Inserarea produselor în tăvi, alimentarea flow-wrapperelor, închiderea cutiilor sau manipularea blisterelor și flacoanelor devin operații repetitive, indiferent de schimb. Acest lucru reduce rebuturile „mici, dar multe” și elimină încetinirile care apar de obicei în momentele de tranziție.
Roboti Colaborativi pentru aplicatii packaging in productie
| Robot UR | Payload maxim | Reach | Unde se potrivește cel mai bine | De ce este ales în packaging |
| UR7e | 5 kg | 850 mm | Ambalare produse ușoare, schimbări frecvente de SKU, flow-wrapper | Mai multă marjă de stabilitate față de 5 kg; permite grippere mai robuste și variații reale fără a lucra la limită |
| UR12e | 12,5 kg | 1300 mm | Cutii, tăvi, produse voluminoase, ambalare secundară | Reach mare + payload suficient pentru majoritatea aplicațiilor |
| UR16e | 16 kg | 900 mm | Ambalaje mai grele, grippere masive, stabilitate mecanică | Când greutatea contează mai mult decât viteza |
Paletizare end-to-end cu roboți colaborativi Universal Robots
UR12e — paletizare ușoară, stabilizare de bază end-of-line
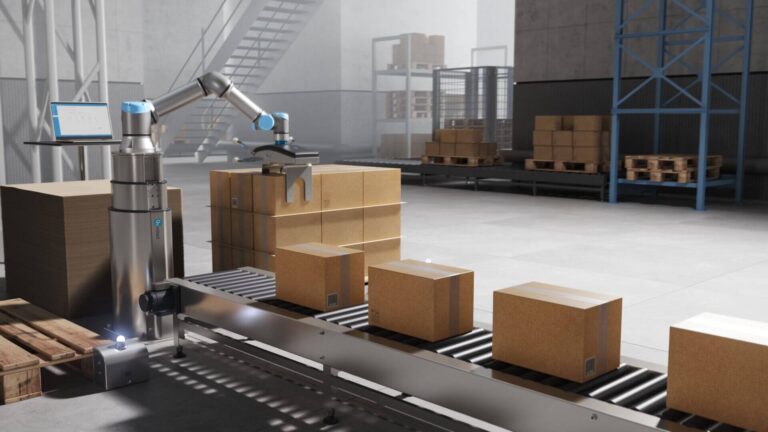
UR12e este folosit pentru paletizarea cutiilor standard, până la limita superioară a zonei 12 kg, în funcție de aplicație și gripper, în aplicații unde înălțimea este moderată și pattern-urile nu sunt extreme. Robotul preia cutiile direct de pe bandă, le poziționează conform unui pattern definit și gestionează paleți plini sau parțiali fără intervenții manuale. Este folosit frecvent în FMCG, ambalare secundară și linii unde scopul este eliminarea efortului fizic și menținerea unui ritm constant pe toate schimburile.
UR16e — paletizare medie, stabilitate mecanică crescută
UR16e este utilizat atunci când greutatea reală a cutiei sau a gripperului începe să conteze. Este ales pentru cutii mai grele, baxuri compacte sau situații în care poziția de preluare este mai puțin favorabilă (reach lateral, înălțimi variabile). UR16e este robotul care preia paletizarea atunci când UR12e este la limită din punct de vedere al stabilității sau al sarcinii continue.
UR20 — paletizare industrială, stive înalte
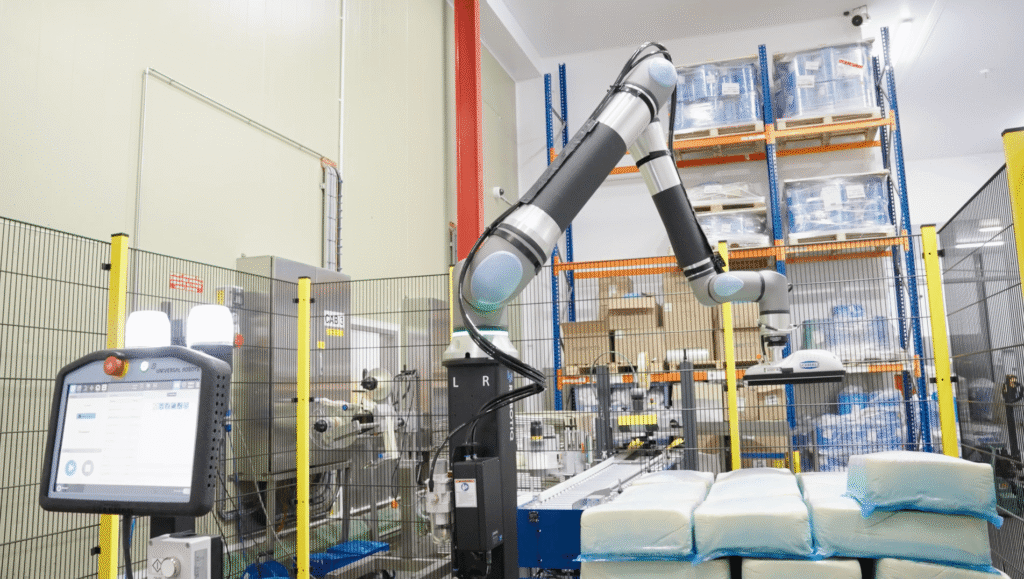
UR20 este gândit explicit pentru paletizare industrială serioasă. Este folosit pentru stive înalte, zone unde paletul este poziționat mai departe de bandă și unde este nevoie de reach mare fără compromis la stabilitate. UR20 paletizează cutii grele pe mai multe nivele, menține traiectorii stabile și poate susține funcționarea continuă fără a intra în zona roboților industriali clasici cu garduri mari și layout rigid.
UR30 — paletizare grea, baxuri și saci
UR30 este folosit pentru cele mai solicitante aplicații de paletizare colaborativă: baxuri grele, saci, ambalaje voluminoase sau combinații cutie + gripper greu. Este ales acolo unde greutatea totală manipulată depășește clar zona „cobot clasic”, dar unde se dorește în continuare flexibilitate, integrare compactă și colaborare controlată cu operatorii. În fabrici, UR30 înlocuiește direct paletizarea manuală în 2–3 schimburi.
Roboti Colaborativi pentru aplicatii paletizare in productie
| UR Robot | What It Palletizes | Typical Box Weight | Stack Height | When to Choose |
| UR12e | Standard boxes, secondary packaging | up to ~12 kg | low–medium | When stable palletizing is needed without oversizing |
| UR16e | Heavier boxes, compact multipacks | ~15–18 kg | medium | When the UR10e is at its stability limit |
| UR20 | Heavy boxes, high stacks | ~20 kg | high | Continuous industrial palletizing |
| UR30 | Heavy multipacks, bags, bulky packages | up to ~30 kg | medium–high | Heavy-duty palletizing, 24/7 operation |
Machine tending cu roboți colaborativi Universal Robots
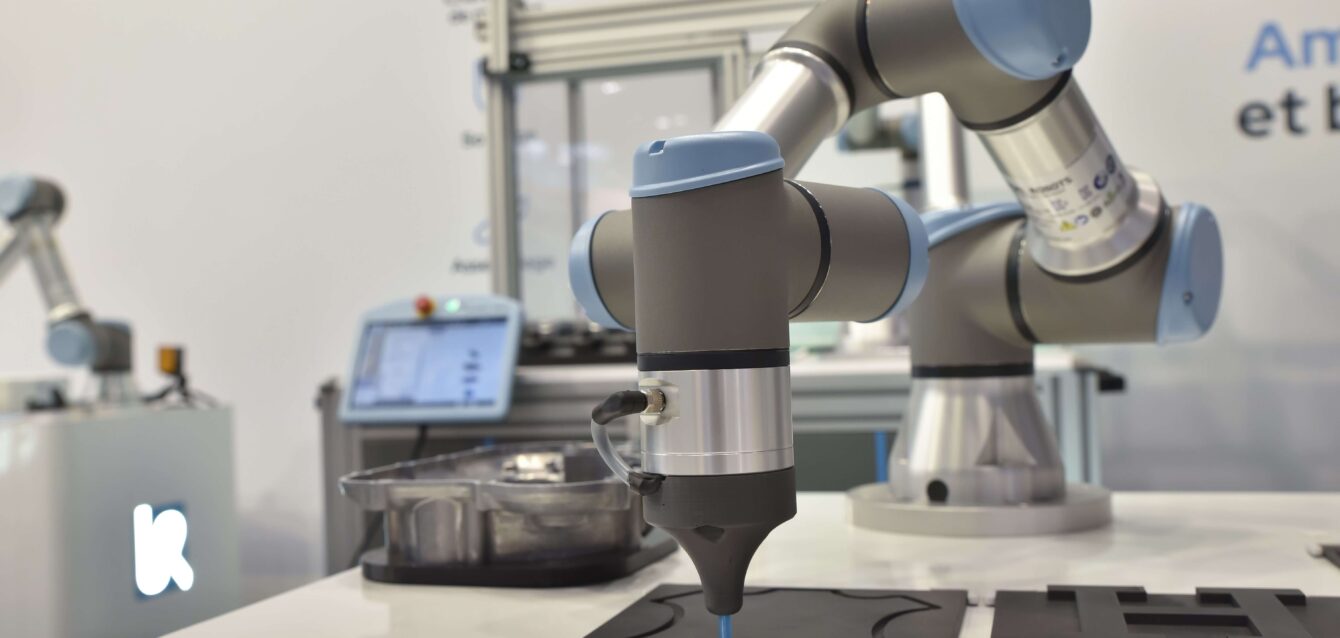
In aplicațiile de machine tending, robotul colaborativ nu „automatizează mașina”, ci elimină timpii morți dintre cicluri și dependența de prezența continuă a operatorului. Cobotul așteaptă semnalul de final de ciclu al utilajului (CNC, presă, injecție), deschide ușa sau interfața, extrage piesa finită, o plasează într-o zonă definită (tavă, conveyor, mașină de spălat), apoi preia piesa brută și o încarcă înapoi, cu aceeași poziție și aceeași secvență, de fiecare dată. Sincronizarea se face simplu, prin I/O, fără arhitecturi complicate, iar robotul poate funcționa nesupravegheat perioade lungi, inclusiv în afara programului normal.
UR7e – Cicluri constante, indiferent de schimb
UR7e păstrează integrarea facilă lângă utilaje compacte, dar oferă mai multă marjă operațională decât generația anterioară. Permite automatizarea CNC-urilor mici și a stațiilor cu acces îngust, unde ușa se deschide limitat și unde operatorul pierde timp doar pentru încărcarea și descărcarea pieselor.
UR7e poate susține grippere mai robuste, piese ușor mai grele și cicluri repetate fără vibrații sau opriri de protecție. UR7e poate fi montat foarte aproape de mașină, fără modificări majore de layout. In acest fel elimina timpii morți dintre cicluri și permite operatorului să supravegheze 2–3 utilaje.
UR12e — standardul de facto pentru machine tending stabil
UR12e acoperă majoritatea aplicațiilor reale, fără compromisuri. Ce aduce nou este combinația dintre reach suficient pentru uși CNC mari, payload real utilizabil și stabilitate mecanică pe cicluri lungi. În producție, UR12e nu este ales pentru viteză, ci pentru capacitatea de a menține același comportament la fiecare ciclu: încărcare, poziționare, închidere, pornire, fără variații între schimburi. UR12e transformă machine tending-ul dintr-o activitate dependentă de disponibilitatea operatorului într-una planificabilă, care permite funcționare nesupravegheată pe intervale mai lungi (pauze, schimburi târzii).
UR16e — stabilitate mecanică pentru piese grele și acces dificil
UR16e aduce în machine tending ceea ce lipsea în aplicațiile mai solicitante: marjă reală de stabilitate. Este robotul ales atunci când piesa, gripperul sau poziția de încărcare pun aplicația la limită cu modelele mai mici. UR16e permite manipularea pieselor grele fără vibrații, încărcarea utilajelor unde punctul de acces este mai departe și menținerea ciclurilor stabile în prese sau mașini de injecție. Noutatea nu este doar payload-ul mai mare, ci faptul că robotul poate susține aceste aplicații în 2–3 schimburi fără degradarea comportamentului, ceea ce îl face potrivit pentru machine tending ca infrastructură, nu ca soluție „la limită”.
Integrarea robotilor colaborativi cu sisteme vision 2D/3D
Integrarea unui cobot cu un sistem de viziune nu este neaparat despre AI sau automatizari spectaculoase.Sistemele Vision elimina ‘alinierea perfecta’ si o inlocuiesc cu ‘toleranta controlata’.
Fara sisteme vision robotul colaborativ executa pozitii pre-programate si presupune ca piesa este pozitionata corect. Algoritmul de viziune identifica piesa, calculeaza pozitia si orientarea pe care apoi le transmite robotului colaborativ pentru a ajusta traiectoria si orientarea gripperului. Cand ai variatii de format, dimensiune sau culoare, sistemul vision recunoaste mai multe SKU-uri, distinge dimensiuni aproximative si poate confirma prezenta sau absenta produsului.
In cazul aplicatiilor de Pick & place inteligent, bin picking si depaletizare nu conteaza cum sunt pozitionate piesele pentru ca robotul identifica piesa accesibila si calculeaza o singura prindere fara a intra in coliziune cu alte piese.
In aplicatiile pentru controlul calitatii, robotul colaborativ verifica orientarea corecta a produsului, detecteaza defecte, valideaza etichete, coduri sau marcaje si refuza piesele neconforme, direct pe fluxul de productie.e
Roboti Collaborativi pentru aplicatii machine tending in productie
| Machine Type / Real Situation | Recommended Robot | Why, Concretely |
| Small CNC, tight access, light parts | UR7e | Small footprint, fits close to the door, removes idle time without layout changes |
| Standard CNC, wide door, medium parts | UR12e | Sufficient reach + stability over long cycles; correct default in 70–80% of cases |
| Large CNC, deep table, distant loading point | UR16e | Reach + real payload without vibration at full extension |
| Mechanical presses (heavier parts) | UR16e | Stability margin, safe handling in demanding environments |
| Plastic injection molding machines | UR12e / UR16e | UR12e for medium parts; UR16e when molds are deep or parts are heavy |
| Parts washing machines | UR7e / UR12e | Constant rhythm, repeatable positioning, no human effort |
| One cell serving two CNC machines | UR12e | Reach and flexibility sufficient for multi-machine servicing |
| Application near payload limits | UR16e | Chosen for margin, not “it barely works” |
De la cameră + PC + improvizație la AI integrat lângă robot
AI Accelerator este o platformă hardware + software dezvoltată de Universal Robots împreună cu NVIDIA, care permite rularea aplicațiilor de inteligență artificială direct lângă cobot, nu pe sisteme externe. Concret, include un modul hardware bazat pe NVIDIA Jetson pentru procesare AI la nivel edge (adică local, în fabrică), suport pentru modele de deep learning, integrare nativă cu platforma UR și API-uri dedicate pentru integratori.
În limbaj de producție, asta înseamnă că nu mai ai nevoie de cameră + PC industrial separat + software custom + integrare complicată și latență mare între sisteme. AI Accelerator permite rularea locală (edge) a modelelor de percepție avansată direct în arhitectura robotului, astfel încât sistemul să recunoască, să clasifice și să decidă în timp real, fără latențe și fără dependență de cloud.
Robotul nu mai operează doar pe coordonate fixe sau pe reguli binare, ci pe criterii vizuale și logice mai nuanțate: diferențiază SKU-uri similare, detectează defecte subtile, identifică poziții complexe în bin picking și validează etichete sau marcaje fără stații suplimentare de control. Acest lucru inseamna mai puține opriri generate de situații care înainte necesitau intervenție umană. Micro-opririle cauzate de variații minore sunt absorbite logic, nu compensate manual.
În zona de predictibilitate, AI Accelerator extinde intervalul de toleranță controlată ceea ce inseamna mai multa stabilitate. Ai Accelerator creste flexibilitatea si o face utilizabilă și repetabilă.
Sistemul poate funcționa cu un mix mare de produse și variații moderate fără reprogramări constante, fără reglaje mecanice frecvente și fără „operatorul care știe să ajusteze din ochi”. Astfel, linia nu devine doar mai predictibilă ci si mai flexibila: comportamentul rămâne coerent chiar și atunci când realitatea din producție nu este perfectă